Host V4.24:仅更新上位机;数据库及 ZET 24Y/32Y V4.23 固件保持不变。
Junolane MotionPLC 软件、固件及使用说明书下载。
Junolane MotionPLC 下载
数据库:首次安装
| 系统 | 下载 | 安装说明 |
|---|---|---|
| Windows 7 x64 | 下载一键数据库安装包 — Win7 | 下载 PLC-WorkDatabase-Setup-win7-x64-pgAdmin.exe,运行后按照安装程序提示操作。 |
| Windows 10/11 x64 | 下载一键数据库安装包 — Win10/11 | 下载 PLC-WorkDatabase-Setup-win10-11-x64-pgAdmin.exe,运行后按照安装程序提示操作。 |
请选择对应 Windows 版本的安装包。一键安装包替代原先单独下载的 PostgreSQL 安装程序、SQL 导入文件和数据库配置文件,无需手动导入 SQL,也无需单独下载 database.json。数据库安装完成后,再安装 Host 上位机。安装包通过 Google Drive 提供下载。
Host & Firmware(软件与固件)
| 版本 | 状态 | 发布时间(北京时间) | File | 下载中心 | 版本说明 |
|---|---|---|---|---|---|
| V4.24 | 当前稳定版 | 2026-10-27 11:46:55 | Host — Windows 7 x64 | 下载安装程序 |
查看说明Junolane MotionPLC ZET V4.24 |
| Host — Windows 10/11 x64 | 下载安装程序 | ||||
| Firmware — ZET 24Y (V4.23) | 下载中心 BIN | ||||
| Firmware — ZET 32Y (V4.23) | 下载中心 BIN |
V4.23 使用说明书 · R1.23
说明书介绍 V4.23 功能、三步安装和平台支持范围。本次按用户决定省略实际机器验收;未执行的目标系统与硬件项目不记为通过。
Host 图文简介
从机器列表连接设备,在 Host 中编辑任务、调试动作、查看状态,并管理机器程序与模板。
以下为离线示例界面,按钮可用状态随连接、权限和工作模式变化。点击截图查看原图。
指令目录 · V4.23
数值格式:编号、索引、模式和哨兵值在适用时使用十六进制;脉冲、时间和速度等物理量仍使用原单位。固件中有定义的宏会标出。例如 MTGM_POINT_INVALID_INDEX = 0xFFFFFFFFUL、MTGM_POINT_MAX_COUNT = 0xFFU、MTGM_OP_COMPENSATION_NONE = 0xFFFFFFFFUL。
点击分类展开或折叠;点击指令名称打开详细介绍、输入参数和使用说明。以下列出完整指令;部分运动指令仅在插补模式可用,视觉指令还需启用视觉功能。任务内函数节点会随当前任务中定义的函数变化。
MCU 任务指令(39)
运动 (16)
- 插补绝对移动到点位
MOVE_POINT_ID - 插补绝对移动到坐标
MOVE_XYZR - 插补相对移动到坐标
MOVE_RELATIVE - 插补相对移动到点位
MOVE_RELATIVE_POINT - 安全绝对移动到点位
SAFE_MOVE_POINT - 安全绝对移动到坐标
SAFE_MOVE_XYZR - 安全相对移动到点位
SAFE_MOVE_RELATIVE_POINT - 安全相对移动到坐标
SAFE_MOVE_RELATIVE - 单轴绝对移动到点位
MOVE_AXIS_ABSOLUTE_POINT - 单轴绝对移动到坐标
MOVE_AXIS_ABSOLUTE - 单轴相对移动到点位
MOVE_AXIS_RELATIVE_POINT - 单轴相对移动到坐标
MOVE_AXIS_RELATIVE - 圆弧XY
ARC_XY - 三点圆弧XY
ARC_THREE_POINT_XY - 圆心半径整圆XY
CIRCLE_XY - 椭圆XY
ELLIPSE_XY
- 插补绝对移动到点位
IO与定时器 (3)
任务内函数 (1)
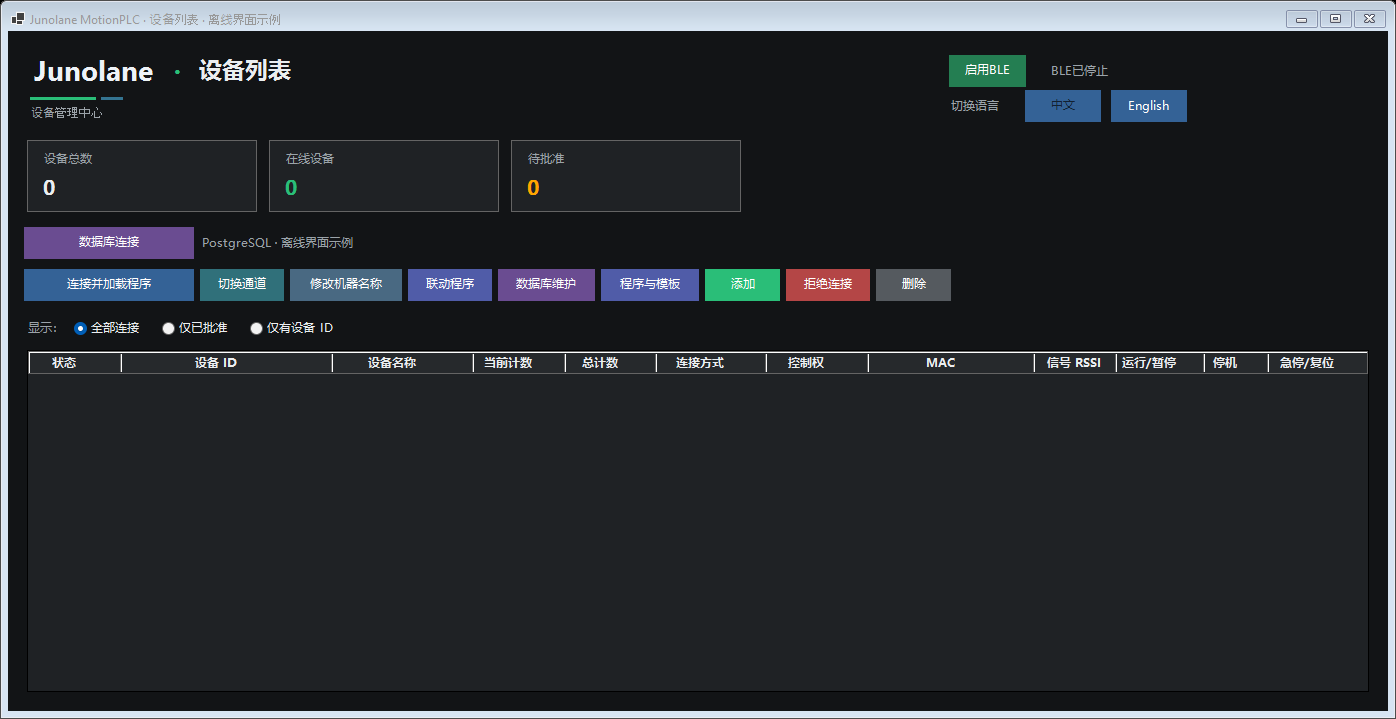
1. 机器列表:统一查看与连接设备
查看设备总数、在线状态、MCU UID、机器名称、计数和连接通道;选中机器后连接并加载程序,也可切换通道、修改名称、进入程序与模板管理。串口和网络连接可用,BLE 连接用于 Win10/11。
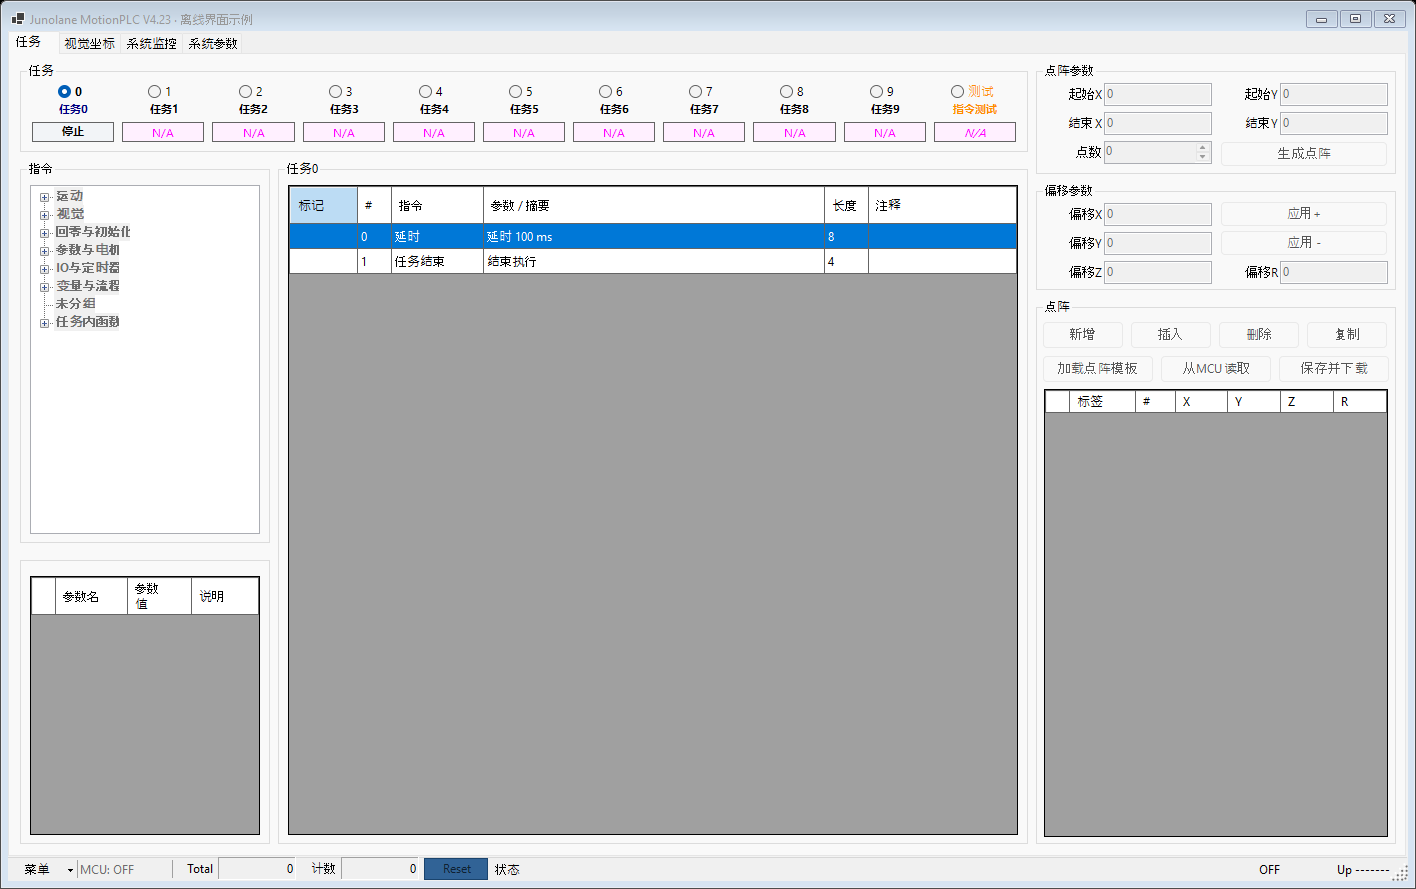
2. Host 任务编辑与调试
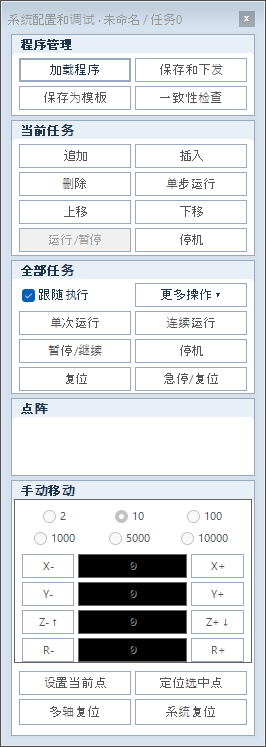
在任务页选择任务,从左侧指令树选择动作,在中间编排指令顺序并编辑参数、标记和注释,右侧管理点阵。底部“菜单”可打开“系统配置和调试”,进行追加、插入、上下移和单步调试,并使用手动移动与回零控件。保存到数据库与下载到 MCU 是明确区分的操作。
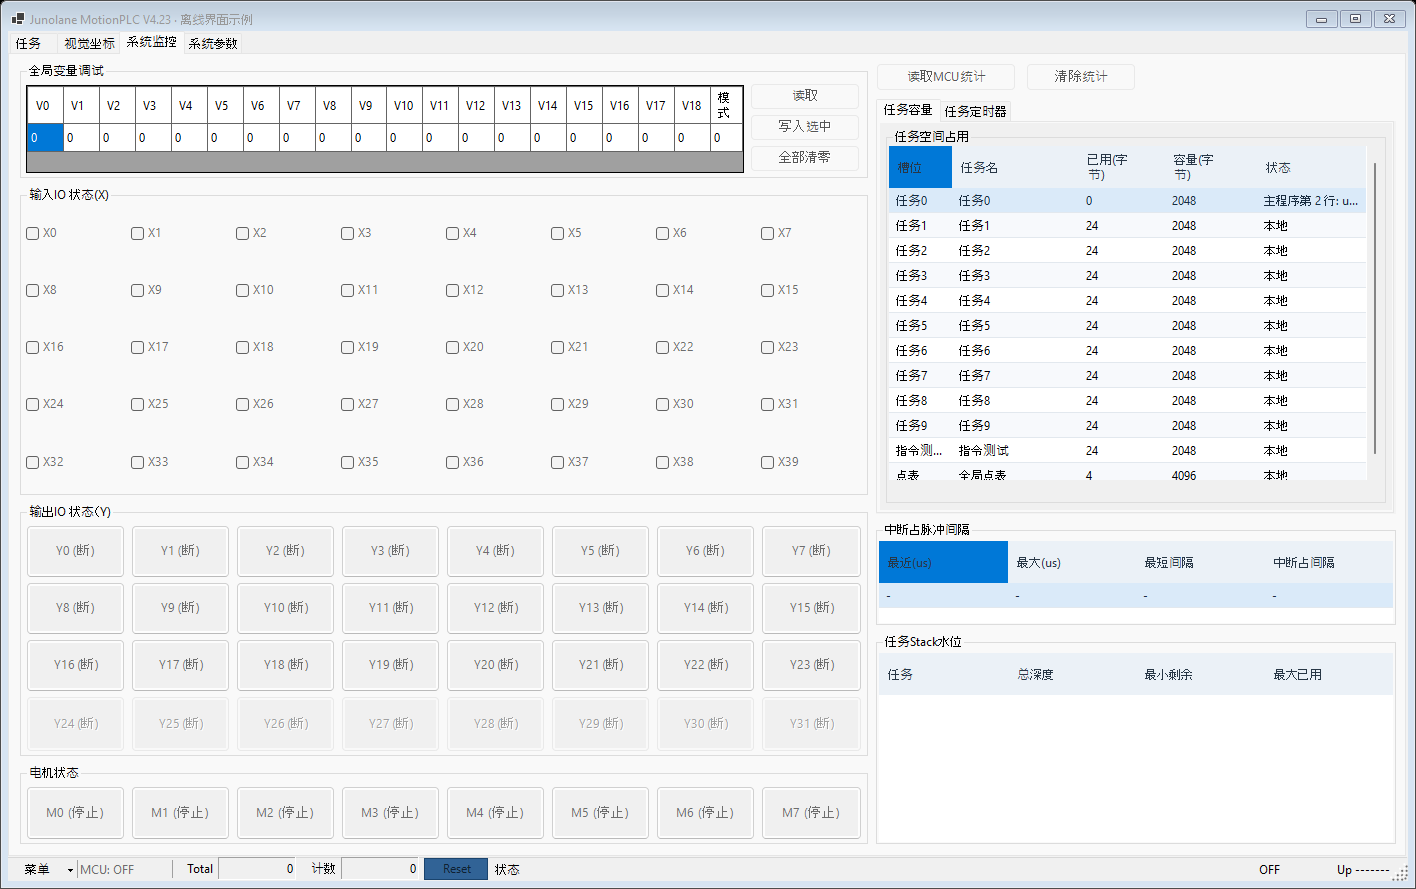
3. 系统监控:I/O、变量与任务状态
集中查看输入、输出、电机和全局变量,检查任务容量、栈使用及 MCU 统计。任务定时器可按需读取快照,便于结合程序步骤排查等待、计时和动作状态。
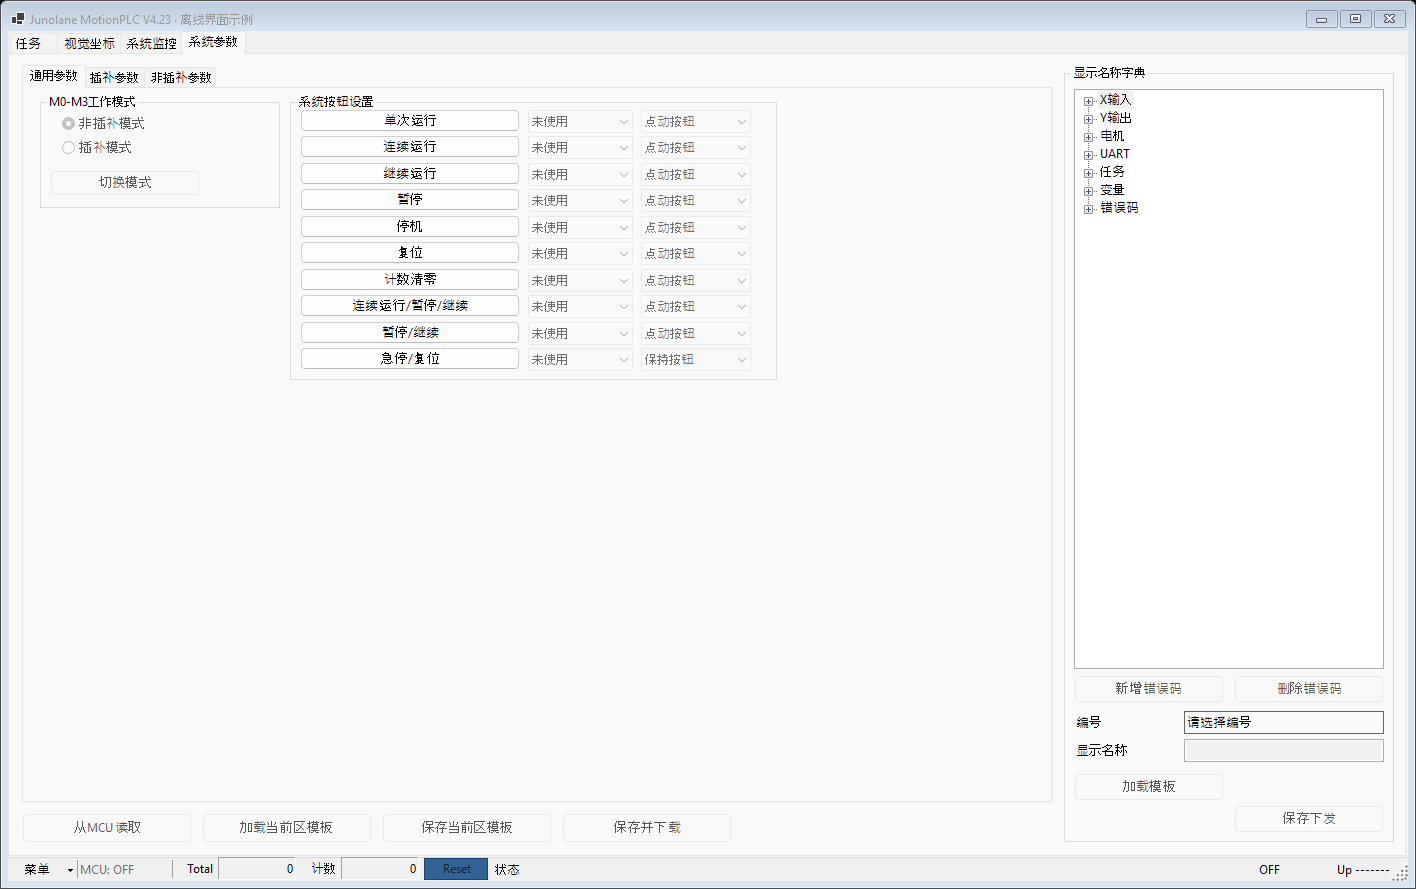
4. 系统参数与显示名称
在同一界面管理工作模式、系统按钮定义和显示名称字典,为输入、输出、电机、任务、变量及错误码设置容易识别的名称;支持从 MCU 读取、使用参数模板,以及明确保存或下载。
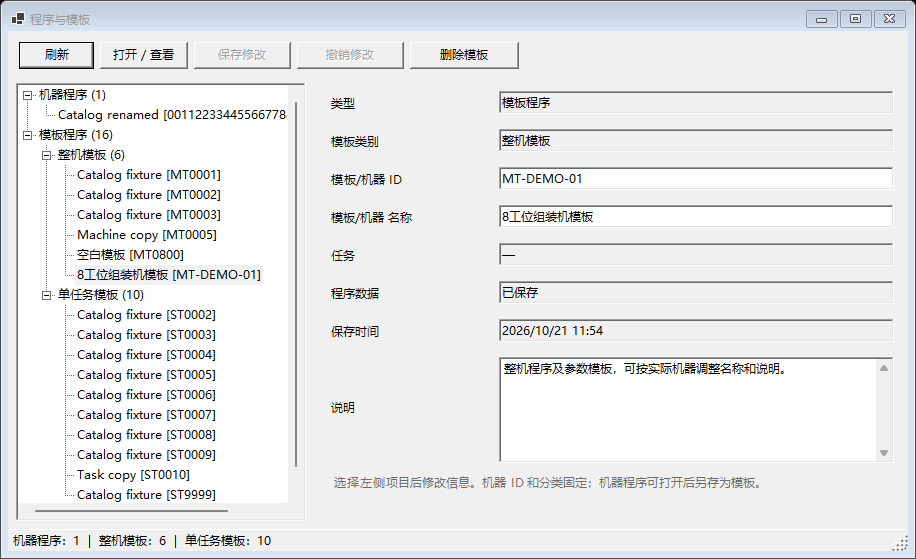
5. 程序与模板:保存、查看和复用
按树形分组查看机器程序、整机模板和单任务模板,编辑名称与说明,打开查看内容。可将已验证的机器程序另存为模板,供后续机器配置复用。
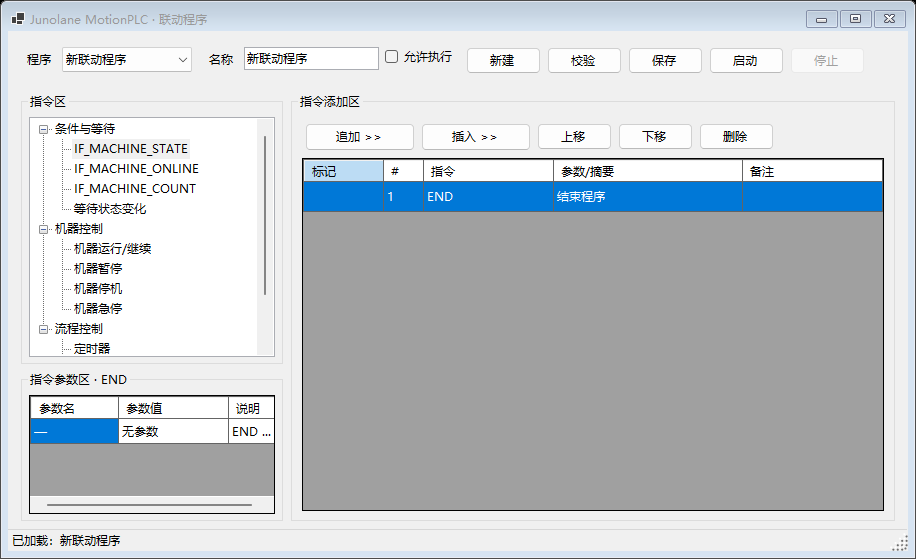
6. Host 联动程序:编排多机流程
根据机器在线状态、运行状态和计数编排条件、等待及控制指令,完成多个设备之间的联动。可编辑指令参数、检查程序并启动执行;联动脚本运行在电脑 Host 上,需要电脑持续运行。